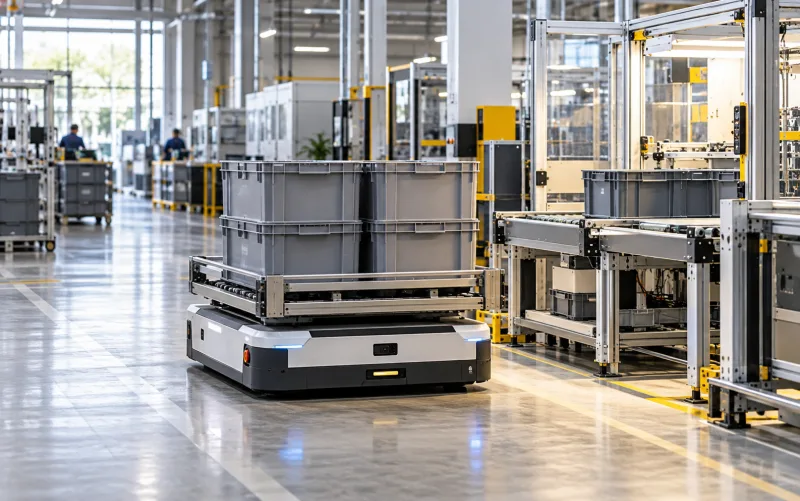
 ภาพสถานที่จำลองสร้างด้วย AI
เติมชิ้นส่วนให้สายการผลิต
ส่งชิ้นส่วนหรือภาชนะจากจุดพักไปยังสถานีงาน วางคิวให้ไม่ปิดจุดทำงานของพนักงาน
ออกแบบการขนวัสดุระหว่างสถานีงาน ด้วยโหลด จุดส่ง และคิวที่ชัดเจน พร้อมกำหนดอุปกรณ์บรรทุก การชาร์จ และการเชื่อมต่อระบบกลาง
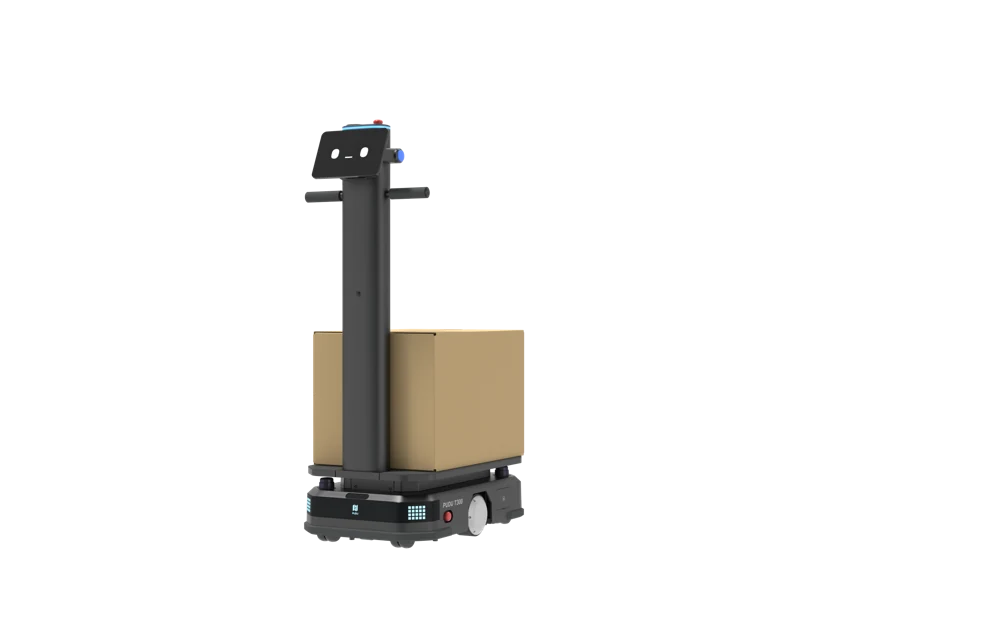
เลือกรอบงานและจุดส่งมอบให้ชัดก่อนเลือกรุ่น ระบบหุ่นยนต์ทำงานร่วมกับทีมเดิมและกระบวนการของพื้นที่
ภาพสถานที่จำลองสร้างด้วย AIส่งชิ้นส่วนหรือภาชนะจากจุดพักไปยังสถานีงาน วางคิวให้ไม่ปิดจุดทำงานของพนักงาน
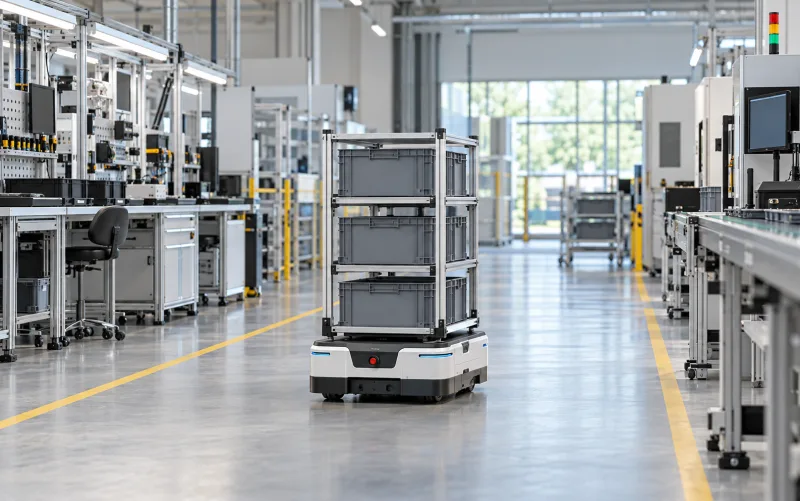 ภาพสถานที่จำลองสร้างด้วย AI
กำหนดการรับ–ส่งระหว่างประกอบ ตรวจคุณภาพ และบรรจุ โดยมีสถานะว่าปลายทางพร้อมรับหรือไม่
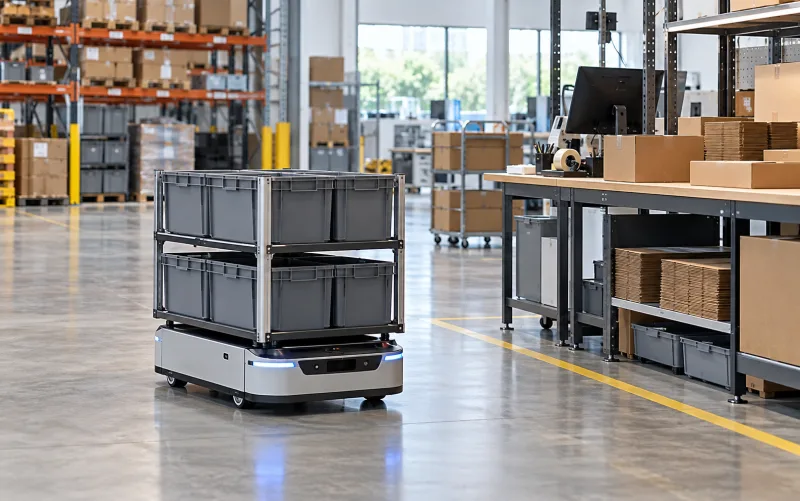 ภาพสถานที่จำลองสร้างด้วย AI
เลือกชั้นหรือรถเข็นให้ตรงกับลังและคำสั่งงาน แยกการขนกล่องออกจากงานยกพาเลทที่ต้องใช้ระบบอื่น
ตัวอย่างรุ่นเพื่อประกอบการประเมิน ไม่ใช่รายการสต็อกหรือข้อเสนอราคา ตรวจรุ่นย่อย เอกสารล่าสุด และขอบเขตสนับสนุนก่อนยืนยันโครงการ
แพลตฟอร์มขนส่งวัสดุสำหรับเลือกชั้นหรืออุปกรณ์บรรทุกตามงาน ไม่มีการยกอัตโนมัติแบบรุ่น Lifting
ตัวเลขจากหน้าผู้ผลิตที่ตรวจสอบ 31 ต.ค. 2026 ไม่ใช่ผลทดสอบหน้างาน ต้องยืนยันรุ่นย่อย เอกสารล่าสุด และเงื่อนไขการใช้งานในข้อเสนอ
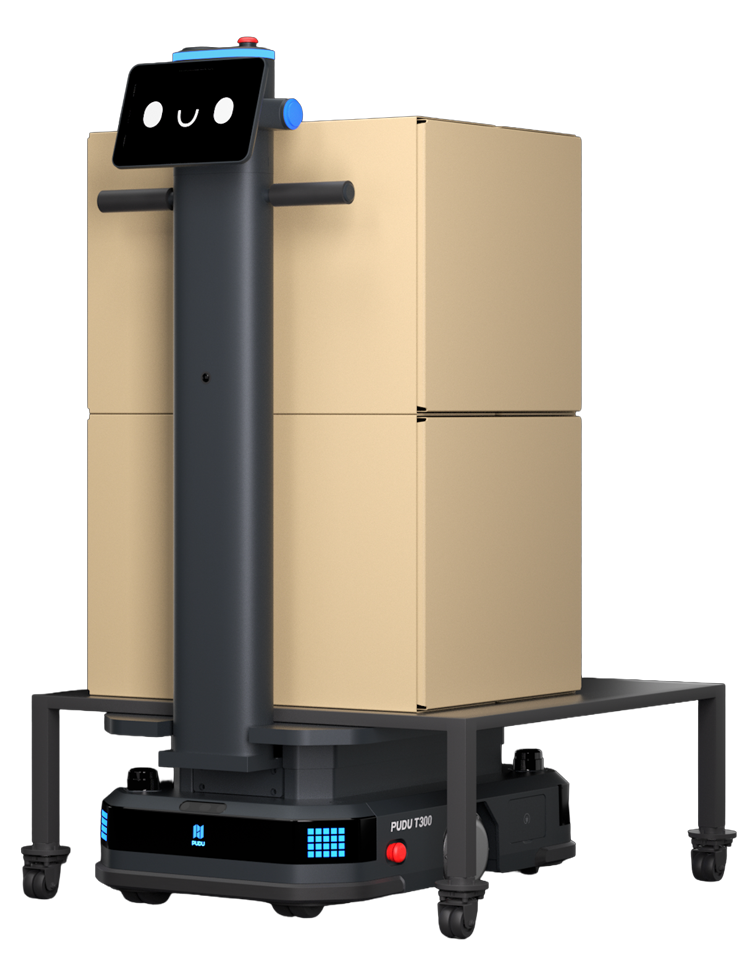
รุ่นยกสำหรับรับ–ส่งกับอุปกรณ์ที่ออกแบบให้รองรับ ต้องตรวจจุดยกและขนาดโหลดร่วมกับผู้ผลิต
ตัวเลขจากหน้าผู้ผลิตที่ตรวจสอบ 31 ต.ค. 2026 ไม่ใช่ผลทดสอบหน้างาน ต้องยืนยันรุ่นย่อย เอกสารล่าสุด และเงื่อนไขการใช้งานในข้อเสนอ
เลือกขั้นตอนเพื่อดูว่าจุดเตรียมงาน หุ่นยนต์ และผู้รับส่งต่องานกันอย่างไร แผนภาพนี้อธิบายหลักการ ไม่ใช่แผนที่หน้างานหรือความสามารถของทุกรุ่น
แนวคิดเส้นทาง · จุดหยุด พื้นที่ปลอดภัย และการชาร์จต้องออกแบบตามรุ่นและหน้างาน
ผู้ดูแลหรือระบบกลางส่งคำสั่ง ตรวจปลายทางและจัดโหลดบนอุปกรณ์ที่รองรับ
อุปกรณ์เป็นเพียงส่วนหนึ่งของระบบ จุดรับ–ส่ง คนดูแล และเงื่อนไขหน้างานต้องพร้อมร่วมกัน
ตรวจน้ำหนักรวมอุปกรณ์เสริม จุดศูนย์ถ่วง ขนาดที่ยื่นออกมา และการยึดของ เลือกชั้นวาง รถเข็น หรือจุดยกให้ตรงกับรุ่น
สำรวจทางแยก ทางร่วมกับคนและรถ จุดโหลดที่สายการผลิต และจุดพัก กำหนดลำดับสิทธิ์และวิธีหยุดงานก่อนเกิดคอขวด
ระบุข้อมูลที่ต้องแลกกับ WMS / ERP / MES ผู้ดูแล API สถานะงานและข้อความผิดพลาด พร้อมวิธีทำงานออฟไลน์ที่ตกลงกัน
ลำดับส่งมอบโครงการ ไม่ใช่คู่มือเดินสายหรือปรับตั้งเครื่อง การติดตั้งและการประเมินความเสี่ยงต้องอ้างอิงรุ่นจริงและผู้มีคุณสมบัติเหมาะสม
ตกลงสิ่งที่จะขน จุดเริ่ม–ปลาย เวลาที่ต้องพร้อมใช้งาน และผู้รับผิดชอบ ตั้งเกณฑ์วัดรอบงานและการจัดการข้อขัดข้องก่อนเลือกรุ่น
บันทึกน้ำหนักรวม รอบส่ง ขนาดโหลด จุดเชื่อมสถานี และจุดคอขวด พร้อมประเมินเครือข่ายและตำแหน่งชาร์จ
กำหนดจุดรับ–ส่ง จุดรอ ที่จอดชาร์จ เขตห้ามเข้า และวิธีเรียกงาน ระบุขอบเขตประตู ลิฟต์ เครือข่าย และซอฟต์แวร์ที่ต้องเชื่อมต่อ
เตรียมพื้น ทางเดิน จุดจ่ายไฟ และเครือข่ายตามอุปกรณ์ที่เลือก ผู้ติดตั้งที่เหมาะสมจัดการงานระบบ จากนั้นทำแผนที่ กำหนดสิทธิ์ และตั้งค่าจุดงาน
ทดสอบภาระจริง การรับ–ส่ง ทางแยก การขาดเครือข่าย จุดปลายทางเต็ม และการกลับชาร์จ ก่อนเพิ่มจำนวนหุ่นยนต์
ฝึกเริ่ม–หยุดงาน การโหลด การชาร์จ และการกู้คืนตามคู่มือ ส่งมอบผัง เส้นทาง ค่าตั้ง ผลทดลอง และแผนบำรุงรักษา พร้อมตกลงช่องทางช่วยเหลือ
ระบุรุ่น อุปกรณ์ประกอบ ซอฟต์แวร์ การเชื่อมต่อ การอบรม บำรุงรักษา และเงื่อนไขบริการในข้อเสนอให้ชัด ราคาหรือสัญญาต้องประเมินตามโครงการ
เปรียบเทียบต้นทุนงานที่ใช้คนกับทีมงานร่วมกับหุ่นยนต์ และดูระยะคืนทุนโดยประมาณ ปรับตัวเลขให้ตรงกับขอบเขตงานและข้อเสนอของคุณ
ตัวเลขเริ่มต้นเป็นตัวอย่างสมมติสำหรับงานทำความสะอาด ไม่ใช่ราคาขาย ค่าเช่า หรือผลตอบแทนที่รับประกัน ต้องเปรียบเทียบพื้นที่ รอบงาน และคุณภาพบริการเท่ากัน
ระยะคืนทุนอย่างง่ายโดยประมาณ
1.9 ปี
จุดที่ต้นทุนสะสมทั้งสองวิธีเท่ากัน หลังจากนั้นส่วนต่างเป็นการประหยัดต้นทุนโดยประมาณ
| ปี | ทีมงานเดิม | ทีมงาน + หุ่นยนต์ |
|---|---|---|
| 0 | 0 | 340,000 |
| 1 | 300,000 | 460,000 |
| 2 | 600,000 | 580,000 |
| 3 | 900,000 | 700,000 |
| 4 | 1,200,000 | 820,000 |
| 5 | 1,500,000 | 940,000 |
ส่วนต่างรายเดือน = ต้นทุนแรงงานเดิม − (แรงงานที่ยังใช้ + ค่าเดินระบบ + ค่าเช่าเมื่อเลือกเช่า) ระยะคืนทุน = ค่าเริ่มโครงการและราคาซื้อถ้ามี ÷ ส่วนต่างรายเดือน ÷ 12 คำนวณได้เมื่อส่วนต่างเป็นบวกเท่านั้น
นับเฉพาะค่าแรงที่ลดการจ่ายได้จริง การย้ายคนไปทำงานอื่นไม่ได้แปลว่าลดค่าใช้จ่าย ผลนี้เป็นการประหยัดต้นทุน ไม่ใช่กำไรทางบัญชี ไม่รวมภาษี ดอกเบี้ย เงินเฟ้อ มูลค่าขายต่อ หรือมูลค่าเงินตามเวลา สมมติให้ต้นทุนรายเดือนคงที่ตลอดช่วงที่เลือก
AMR กลุ่มนี้เน้นขนวัสดุบนแพลตฟอร์มหรืออุปกรณ์เสริม ส่วนโฟร์คลิฟท์รับพาเลทด้วยงา การยกและจุดรับ–ส่งต้องเลือกระบบที่รองรับงานจริง
ต้องตกลงข้อมูล API สิทธิ์ ผู้รับผิดชอบและการกู้คืน การมีอินเทอร์เฟซไม่ได้ยืนยันว่าเชื่อมทุกระบบได้โดยไม่พัฒนาเพิ่ม
คำนวณจากเวลาขนจริง เวลารอโหลด จุดตัด และช่วงชาร์จ ทดลองหนึ่งเส้นทางก่อนวางคิวหลายตัว ไม่ใช้ความเร็วสูงสุดแทนกำลังการผลิต
ตรวจสอบเมื่อ 31 ตุลาคม 2026 รายละเอียดอาจต่างตามรุ่นย่อย ภูมิภาค และการตั้งค่า ยืนยันอีกครั้งในข้อเสนอของโครงการ