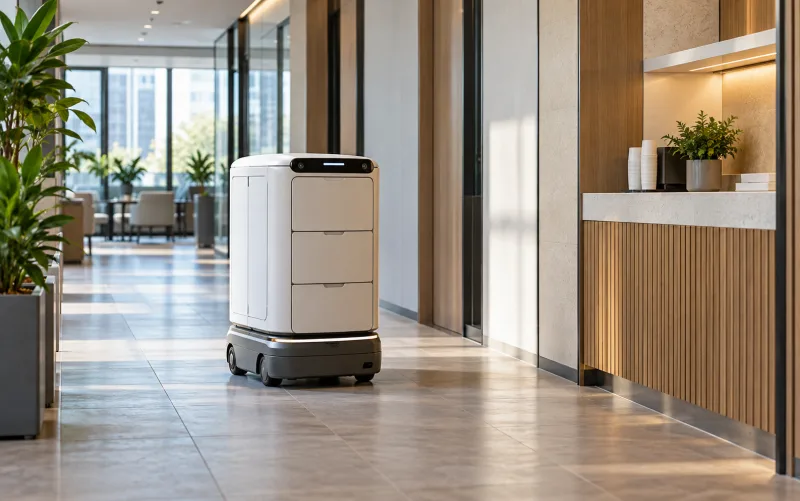
 ภาพสถานที่จำลองสร้างด้วย AI
สำนักงานและแผนกบริการ
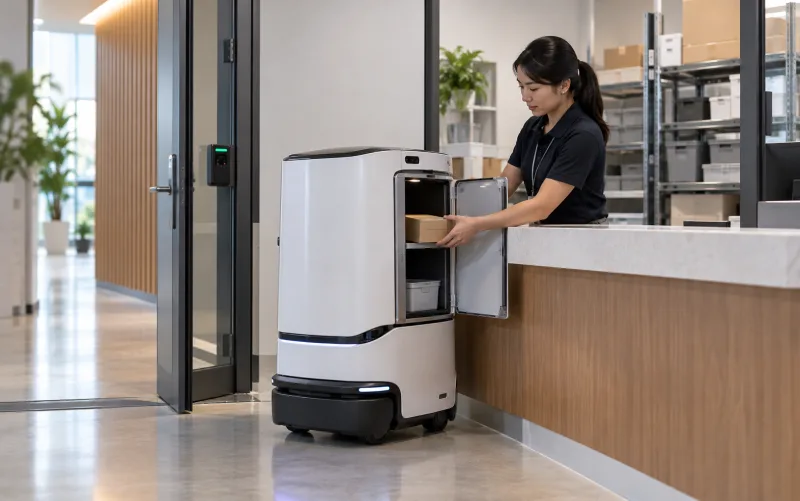
ส่งอุปกรณ์ เอกสาร หรือพัสดุตามรอบ โดยกำหนดจุดรับที่ชัดเจนและวิธีตรวจผู้รับ
วางรอบส่งสิ่งของระหว่างแผนก จุดบริการ และผู้รับ พร้อมขั้นตอนโหลด ยืนยันรับ และคืนหุ่นยนต์ให้ทีมใช้ต่อ
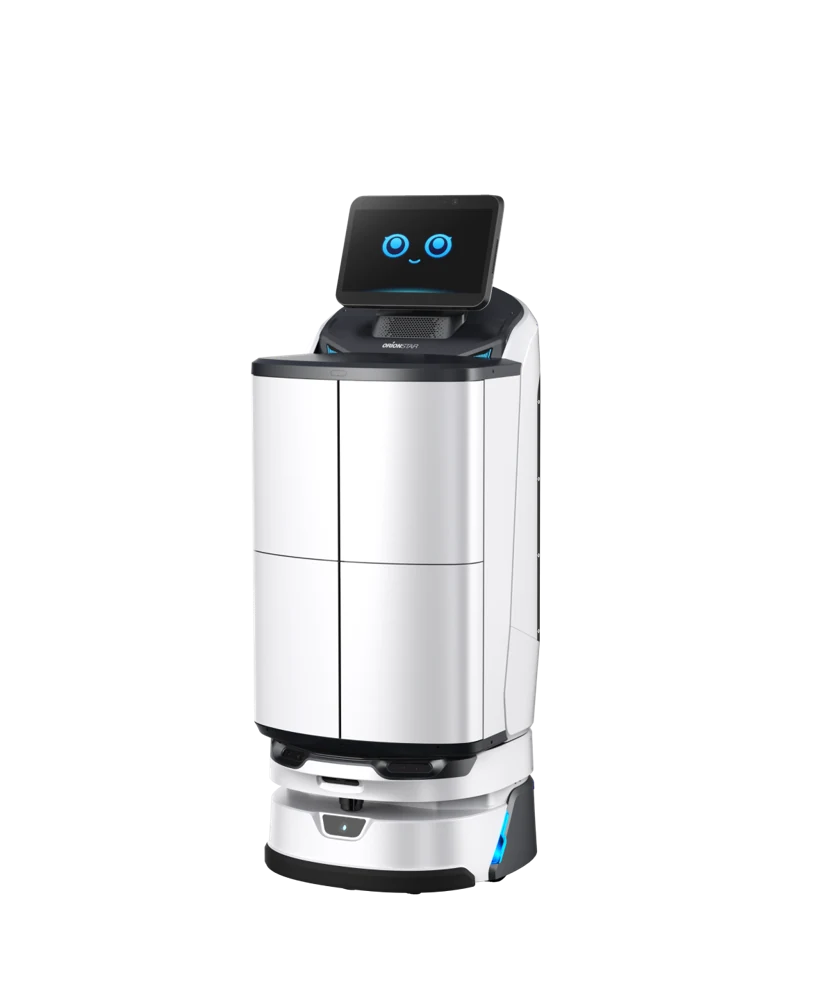
เลือกรอบงานและจุดส่งมอบให้ชัดก่อนเลือกรุ่น ระบบหุ่นยนต์ทำงานร่วมกับทีมเดิมและกระบวนการของพื้นที่
ภาพสถานที่จำลองสร้างด้วย AIส่งอุปกรณ์ เอกสาร หรือพัสดุตามรอบ โดยกำหนดจุดรับที่ชัดเจนและวิธีตรวจผู้รับ
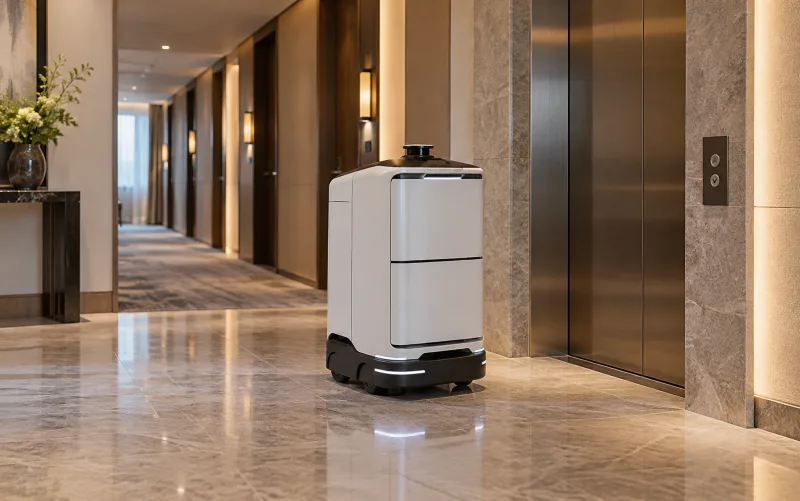 ภาพสถานที่จำลองสร้างด้วย AI
วางงานรับจากจุดเตรียมของไปยังจุดรับของผู้เข้าพัก ประเมินการผ่านลิฟต์และประตูเป็นงานเชื่อมต่อแยก
 ภาพสถานที่จำลองสร้างด้วย AI
ใช้ช่องปิดเมื่อควรจำกัดการเปิดรับ แต่สิ่งของทางการแพทย์ อุณหภูมิ และการปนเปื้อนต้องมีเกณฑ์แยกของหน่วยงาน
ตัวอย่างรุ่นเพื่อประกอบการประเมิน ไม่ใช่รายการสต็อกหรือข้อเสนอราคา ตรวจรุ่นย่อย เอกสารล่าสุด และขอบเขตสนับสนุนก่อนยืนยันโครงการ
ช่องส่งของแบบปิดพร้อมการเปิดรับด้วยรหัส สำหรับงานที่ต้องการควบคุมว่าใครเข้าถึงสิ่งของระหว่างส่ง
ตัวเลขจากหน้าผู้ผลิตที่ตรวจสอบ 31 ต.ค. 2026 ไม่ใช่ผลทดสอบหน้างาน ต้องยืนยันรุ่นย่อย เอกสารล่าสุด และเงื่อนไขการใช้งานในข้อเสนอ
เลือกขั้นตอนเพื่อดูว่าจุดเตรียมงาน หุ่นยนต์ และผู้รับส่งต่องานกันอย่างไร แผนภาพนี้อธิบายหลักการ ไม่ใช่แผนที่หน้างานหรือความสามารถของทุกรุ่น
แนวคิดเส้นทาง · จุดหยุด พื้นที่ปลอดภัย และการชาร์จต้องออกแบบตามรุ่นและหน้างาน
ทีมงานตรวจรายการ จัดภาชนะไม่ให้เคลื่อน เลือกปลายทางและตั้งการเข้าถึงตามวิธีที่ระบบรองรับ
อุปกรณ์เป็นเพียงส่วนหนึ่งของระบบ จุดรับ–ส่ง คนดูแล และเงื่อนไขหน้างานต้องพร้อมร่วมกัน
วัดกล่องและภาชนะ ตรวจน้ำหนักต่อชั้น การยึดของ และวิธีแยกคำสั่งส่ง กำหนดว่าใครโหลด ใครเปิดรับ และใครตรวจรายการ
สำรวจความกว้างทางเดิน จุดกลับตัว ประตูหนีไฟ และพื้นที่ส่วนตัว ลิฟต์หรือประตูอัตโนมัติต้องประเมินอินเทอร์เฟซและทดสอบก่อนรับรองเส้นทาง
ตรวจการครอบคลุมสัญญาณ สิทธิ์บัญชี และตำแหน่งสถานีชาร์จที่ไม่กีดขวางทางเดิน วางช่วงชาร์จและวิธีรับงานเมื่อหุ่นยนต์ไม่พร้อม
ลำดับส่งมอบโครงการ ไม่ใช่คู่มือเดินสายหรือปรับตั้งเครื่อง การติดตั้งและการประเมินความเสี่ยงต้องอ้างอิงรุ่นจริงและผู้มีคุณสมบัติเหมาะสม
ตกลงสิ่งที่จะขน จุดเริ่ม–ปลาย เวลาที่ต้องพร้อมใช้งาน และผู้รับผิดชอบ ตั้งเกณฑ์วัดรอบงานและการจัดการข้อขัดข้องก่อนเลือกรุ่น
บันทึกรอบส่งจริง ช่วงเร่งด่วน ประเภทภาชนะ และจุดที่ต้องตรวจสิทธิ์ พร้อมกำหนดตำแหน่งสถานี
กำหนดจุดรับ–ส่ง จุดรอ ที่จอดชาร์จ เขตห้ามเข้า และวิธีเรียกงาน ระบุขอบเขตประตู ลิฟต์ เครือข่าย และซอฟต์แวร์ที่ต้องเชื่อมต่อ
เตรียมพื้น ทางเดิน จุดจ่ายไฟ และเครือข่ายตามอุปกรณ์ที่เลือก ผู้ติดตั้งที่เหมาะสมจัดการงานระบบ จากนั้นทำแผนที่ กำหนดสิทธิ์ และตั้งค่าจุดงาน
ทดสอบโหลด ส่ง เปิดรับ การส่งไม่สำเร็จ และกลับสถานี รวมการผ่านประตูหรือลิฟต์ที่อยู่ในขอบเขต
ฝึกเริ่ม–หยุดงาน การโหลด การชาร์จ และการกู้คืนตามคู่มือ ส่งมอบผัง เส้นทาง ค่าตั้ง ผลทดลอง และแผนบำรุงรักษา พร้อมตกลงช่องทางช่วยเหลือ
ระบุรุ่น อุปกรณ์ประกอบ ซอฟต์แวร์ การเชื่อมต่อ การอบรม บำรุงรักษา และเงื่อนไขบริการในข้อเสนอให้ชัด ราคาหรือสัญญาต้องประเมินตามโครงการ
เปรียบเทียบต้นทุนงานที่ใช้คนกับทีมงานร่วมกับหุ่นยนต์ และดูระยะคืนทุนโดยประมาณ ปรับตัวเลขให้ตรงกับขอบเขตงานและข้อเสนอของคุณ
ตัวเลขเริ่มต้นเป็นตัวอย่างสมมติสำหรับงานทำความสะอาด ไม่ใช่ราคาขาย ค่าเช่า หรือผลตอบแทนที่รับประกัน ต้องเปรียบเทียบพื้นที่ รอบงาน และคุณภาพบริการเท่ากัน
ระยะคืนทุนอย่างง่ายโดยประมาณ
1.9 ปี
จุดที่ต้นทุนสะสมทั้งสองวิธีเท่ากัน หลังจากนั้นส่วนต่างเป็นการประหยัดต้นทุนโดยประมาณ
| ปี | ทีมงานเดิม | ทีมงาน + หุ่นยนต์ |
|---|---|---|
| 0 | 0 | 340,000 |
| 1 | 300,000 | 460,000 |
| 2 | 600,000 | 580,000 |
| 3 | 900,000 | 700,000 |
| 4 | 1,200,000 | 820,000 |
| 5 | 1,500,000 | 940,000 |
ส่วนต่างรายเดือน = ต้นทุนแรงงานเดิม − (แรงงานที่ยังใช้ + ค่าเดินระบบ + ค่าเช่าเมื่อเลือกเช่า) ระยะคืนทุน = ค่าเริ่มโครงการและราคาซื้อถ้ามี ÷ ส่วนต่างรายเดือน ÷ 12 คำนวณได้เมื่อส่วนต่างเป็นบวกเท่านั้น
นับเฉพาะค่าแรงที่ลดการจ่ายได้จริง การย้ายคนไปทำงานอื่นไม่ได้แปลว่าลดค่าใช้จ่าย ผลนี้เป็นการประหยัดต้นทุน ไม่ใช่กำไรทางบัญชี ไม่รวมภาษี ดอกเบี้ย เงินเฟ้อ มูลค่าขายต่อ หรือมูลค่าเงินตามเวลา สมมติให้ต้นทุนรายเดือนคงที่ตลอดช่วงที่เลือก
ต้องประเมินอินเทอร์เฟซลิฟต์ สิทธิ์ควบคุม การสื่อสาร และขั้นตอนเมื่อเรียกลิฟต์ไม่สำเร็จ ก่อนออกแบบและทดสอบร่วมกัน
หุ่นยนต์ช่วยงานเดินทางซ้ำ ส่วนการเตรียม ตรวจรายการ เปิดรับ และจัดการข้อยกเว้นต้องกำหนดคนรับผิดชอบ
เลือกช่องปิดเมื่อควรจำกัดการเข้าถึงหรือแยกของระหว่างส่ง ส่วนถาดเปิดเหมาะกับการหยิบวางโดยผู้ดูแล ต้องทดลองกับงานจริง
ตรวจสอบเมื่อ 31 ตุลาคม 2026 รายละเอียดอาจต่างตามรุ่นย่อย ภูมิภาค และการตั้งค่า ยืนยันอีกครั้งในข้อเสนอของโครงการ